Capítulo I. Introducción a los sistemas de señalización de alta velocidad en Europa
La circulación ferroviaria a alta velocidad representa uno de los logros tecnológicos más sofisticados de la ingeniería civil y de sistemas del siglo XX. A velocidades superiores a los 200 km/h, y especialmente en el rango de 250-320 km/h que caracteriza las redes europeas de alta velocidad, las limitaciones físicas y cognitivas del ser humano dejan de ser meras consideraciones operativas para convertirse en restricciones absolutas. Un tren que circula a 300 km/h recorre 83 metros por segundo. El tiempo de reacción humano, incluso en condiciones óptimas de alerta, es insuficiente para percibir, interpretar y actuar sobre una señal lateral cuando esta pasa a esa velocidad. Las distancias de frenado se miden en kilómetros, no en cientos de metros. En este contexto, la señalización tradicional basada en señales laterales y la supervisión intermitente dejan de ser viables. Surge la necesidad de sistemas de control continuo en cabina, capaces de transmitir en tiempo real las autorizaciones de movimiento, calcular curvas de frenado dinámicas y supervisar permanentemente la velocidad del tren.
Este primer capítulo establece los fundamentos conceptuales, históricos y técnicos de los sistemas de señalización de alta velocidad en Europa. No se trata únicamente de describir tecnologías, sino de comprender por qué Europa desarrolló una pluralidad de sistemas nacionales altamente sofisticados y, posteriormente, por qué la interoperabilidad se convirtió en un objetivo estratégico de la Unión Europea. El capítulo sirve de base para el análisis posterior del sistema alemán LZB (Linienzugbeeinflussung) y del estándar europeo ERTMS/ETCS, así como para la aplicación de las leyes de la mecánica al estudio de los choques ferroviarios.
1.1 La física de la alta velocidad y la obsolescencia de la señalización convencional
La distancia de frenado de un tren crece con el cuadrado de la velocidad. De forma simplificada, la distancia necesaria para detener un tren desde una velocidad ( v ) con una deceleración media ( a ) se expresa como:
d = v^2/2a
A esta distancia se suma el recorrido durante el tiempo de reacción del sistema (maquinista + equipo de freno). Para un tren de alta velocidad que circula a 300 km/h (83,3 m/s) con una deceleración de servicio del orden de 0,7-0,9 m/s², la distancia de frenado pura ya supera los 3.500-4.500 metros. Con márgenes de seguridad, curvas de frenado más conservadoras y posibles degradaciones de la adherencia, las distancias efectivas de protección superan frecuentemente los 5-6 km. A estas velocidades, el maquinista no puede confiar en la observación visual de señales laterales. Una señal de 1,5 metros de altura situada a 5 metros del eje de la vía se percibe durante menos de un segundo a 300 km/h, tiempo insuficiente para su interpretación fiable en condiciones de niebla, lluvia o fatiga.
Este fenómeno físico explica por qué todos los países que desarrollaron alta velocidad en Europa abandonaron progresivamente la dependencia exclusiva de la señalización lateral. El principio común es el de la señalización en cabina (cab signalling) combinada con un sistema de protección automática del tren (ATP – Automatic Train Protection) que supervisa continuamente la velocidad y aplica el freno de emergencia si se rebasan los límites autorizados.
La adherencia rueda-carril, del orden de 0,15-0,25 en condiciones normales y significativamente menor en presencia de humedad o contaminantes, impone limitaciones adicionales. A diferencia de los vehículos de carretera, el ferrocarril no puede recurrir a frenadas de emergencia de alta deceleración sin riesgo de deslizamiento o daño a la infraestructura. Por ello, los sistemas de alta velocidad no solo informan al maquinista, sino que calculan y supervisan curvas de frenado que tienen en cuenta la masa del tren, su composición, la pendiente y el estado estimado de la vía.
1.2 Evolución histórica: de la señalización lateral a la supervisión continua
La señalización ferroviaria moderna tiene sus raíces en el siglo XIX. El sistema de bloqueo (block system), desarrollado inicialmente en el Reino Unido, dividía la línea en secciones ocupables por un solo tren. Las señales mecánicas y, posteriormente, las señales luminosas laterales informaban al maquinista del estado del cantón siguiente. Este paradigma funcionó bien hasta velocidades de 140-160 km/h. Por encima de ese umbral, especialmente a partir de los 200 km/h, la combinación de tiempos de reacción y distancias de frenado hizo necesaria la transición hacia sistemas de transmisión continua de información.
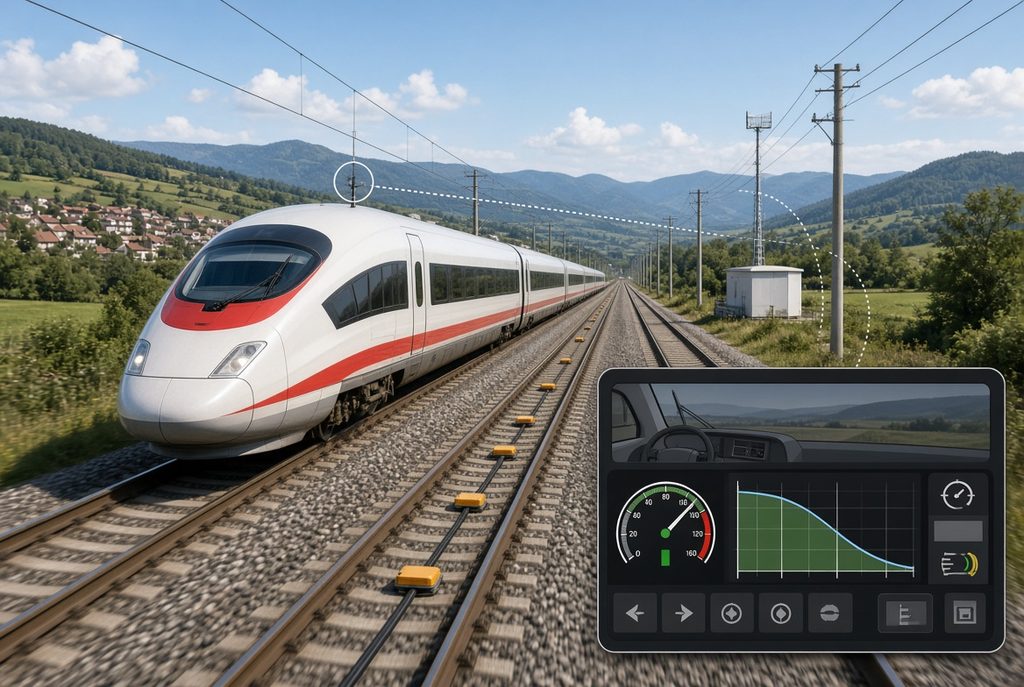
Alemania fue pionera en este campo. El sistema LZB (Linienzugbeeinflussung, literalmente “influencia lineal sobre el tren”) se desarrolló a partir de los años 1960 y entró en servicio comercial en 1965. Utiliza un cable conductor continuo tendido entre los carriles que permite la comunicación bidireccional entre el tren y un centro de control centralizado. El sistema calcula permanentemente la velocidad máxima permitida y la distancia hasta el punto de parada o restricción, transmitiendo estas “magnitudes guía” a la cabina. Si el maquinista no respeta la curva de frenado, el LZB aplica automáticamente el freno de servicio o de emergencia. Esta arquitectura permitió, a partir de 1991, la explotación comercial del ICE a 250-280 km/h en las nuevas líneas alemanas (Neubaustrecken).
Francia desarrolló un enfoque distinto con el sistema TVM (Transmission Voie-Machine). En lugar de un cable dedicado, el TVM utiliza los propios circuitos de vía codificados para transmitir información de velocidad de forma continua a través de los carriles. El sistema TVM 300 equipó las primeras LGV (Lignes à Grande Vitesse) a partir de 1981 (París-Lyon), y la versión más avanzada TVM 430, con curvas de frenado parabólicas, se implantó en la LGV Nord y posteriores. El TVM permite velocidades de hasta 320 km/h y ha demostrado una robustez excepcional. Su principal limitación es su carácter nacional: un tren que cruza la frontera francesa debe cambiar de sistema o llevar múltiples equipos embarcados.
España adoptó el LZB para su primera línea de alta velocidad Madrid-Sevilla, inaugurada en 1992. La elección del sistema alemán respondió tanto a criterios técnicos como a la necesidad de disponer de una tecnología madura en un plazo corto. El ASFA (Anuncio de Señales y Frenado Automático), sistema puntual basado en balizas, se mantuvo como sistema de respaldo y como estándar en la red convencional. Italia desarrolló el SCMT (Sistema di Controllo della Marcia del Treno) y sistemas específicos para alta velocidad, mientras que el Reino Unido operaba con AWS (Automatic Warning System) y TPWS (Train Protection and Warning System), orientados más a la protección contra rebase de señales que a la alta velocidad.
Esta proliferación de sistemas nacionales, cada uno optimizado para las características de su red y su cultura operativa, creó una fragmentación que se convirtió en un obstáculo creciente a medida que aumentaba el tráfico internacional y se consolidaba el mercado único europeo.
1.3 El nacimiento del ERTMS y la búsqueda de la interoperabilidad
A finales de los años 1980 y principios de los 1990, la Comisión Europea y las administraciones ferroviarias identificaron la interoperabilidad como un requisito estratégico. Un tren que circulara de Madrid a París o de Ámsterdam a Milán no podía depender de equipos embarcados múltiples, costosos y de mantenimiento complejo. Surgió así el ERTMS (European Rail Traffic Management System), cuyo componente principal de control de trenes es el ETCS (European Train Control System).
El ETCS se diseñó como un sistema modular con varios niveles de aplicación:
- Nivel 1: Superposición sobre la señalización existente. La información se transmite de forma intermitente mediante Eurobalizas (balizas estandarizadas) y, opcionalmente, mediante Euroloop o radio-infill para mejorar la continuidad. Las señales laterales se mantienen. Es una solución de transición relativamente económica.
- Nivel 2: Comunicación continua mediante radio (inicialmente GSM-R, en proceso de migración a FRMCS). Un Centro de Bloqueo por Radio (Radio Block Centre – RBC) envía autorizaciones de movimiento (Movement Authorities) en tiempo real. Las balizas se utilizan principalmente para el posicionamiento. Las señales laterales pueden eliminarse. Este nivel permite una mayor capacidad y una supervisión más precisa.
- Conceptos de Nivel 3 (posteriormente integrados en la evolución del Nivel 2): El tren confirma su propia integridad a bordo, lo que permite el bloqueo móvil (moving block). La separación entre trenes se calcula dinámicamente en función de las distancias de frenado reales, en lugar de cantones fijos. Esto aumenta significativamente la capacidad de la línea.
El ERTMS no se limita al ETCS. Incluye también el sistema de comunicaciones GSM-R (y su sucesor FRMCS) y, en su concepción original, componentes de gestión del tráfico. Su adopción ha sido impulsada por directivas europeas y por los Reglamentos sobre la Red Transeuropea de Transporte (TEN-T), que establecen plazos progresivos de implantación en la red central y ampliada.
1.4 Panorama actual de los sistemas de alta velocidad en Europa
En la actualidad, Europa presenta un mosaico en transición. Alemania continúa operando extensas redes con LZB, aunque planifica su retirada progresiva hacia 2029-2030 en favor del ETCS Nivel 2. España mantiene el LZB en la línea Madrid-Sevilla (donde coexiste con la implantación de ERTMS) y ha desplegado ERTMS Nivel 1 y Nivel 2 en la mayor parte de su red de alta velocidad, que supera los 3.000 km. Francia mantiene el TVM en sus LGV y avanza en la migración selectiva hacia ETCS, especialmente en corredores internacionales. Italia, los Países Bajos, Bélgica y Suiza han avanzado de forma significativa en la implantación de ETCS, en algunos casos con líneas de alta velocidad operadas exclusivamente en Nivel 2 sin señales laterales.
La coexistencia de sistemas genera complejidades operativas. Un tren de alta velocidad que cruza fronteras debe estar equipado con los sistemas correspondientes o con módulos STM (Specific Transmission Module) que permiten la supervisión mediante el sistema nacional mientras el equipo ETCS permanece en modo de supervisión limitada. Esta realidad técnica se traduce en costes elevados de homologación y en limitaciones de flexibilidad del material rodante.
1.5 El papel del control centralizado y la “controladora ferroviaria”
Tanto el LZB como el ETCS Nivel 2 se apoyan en centros de control que gestionan las autorizaciones de movimiento. En el caso del LZB, un centro de control centralizado procesa la posición y el estado de los trenes y genera las consignas de velocidad. En el ETCS Nivel 2, el Radio Block Centre realiza una función análoga, pero con una arquitectura más distribuida y estandarizada. Estos centros no solo protegen contra colisiones, sino que optimizan la capacidad de la línea mediante la gestión dinámica de los intervalos.
La figura del controlador o “controladora ferroviaria” adquiere una relevancia especial en los modos degradados. Cuando el sistema automático falla o se produce una incidencia, la operación puede pasar a un modo de marcha a la vista o a autorizaciones verbales o mediante telefonemas. En estos escenarios, el factor humano se convierte en el eslabón crítico de la cadena de seguridad. Los análisis de incidentes y accidentes en Europa muestran reiteradamente que las cadenas de fallo suelen combinar degradaciones técnicas con decisiones operativas bajo presión de tiempo y de capacidad.
1.6 Desafíos de la transición y límites de la coordinación europea
La migración de sistemas nacionales maduros como el LZB o el TVM hacia el ERTMS plantea retos técnicos, económicos y organizativos. El LZB, a pesar de su antigüedad conceptual, ha demostrado una fiabilidad elevada y una capacidad de supervisión continua comparable a la del ETCS Nivel 2. Su sustitución responde más a la necesidad de interoperabilidad y de mantenimiento a largo plazo que a deficiencias intrínsecas de seguridad. El coste de equipar tanto la infraestructura como el material rodante, junto con la necesidad de mantener la operación durante la transición, explica los plazos dilatados que se observan en varios países.
Además, la estandarización europea no elimina por completo las diferencias nacionales. Las implementaciones concretas del ETCS pueden variar en detalles de configuración, en la gestión de los modos degradados y en la integración con los sistemas de detección de tren existentes (circuitos de vía o contadores de ejes). Estas diferencias, aunque menores que las existentes entre sistemas completamente distintos, siguen generando complejidades en la operación transfronteriza.
1.7 Conclusiones del capítulo
Los sistemas de señalización de alta velocidad en Europa nacieron de una necesidad física ineludible: a más de 200 km/h, la supervisión humana exclusiva de señales laterales deja de ser segura. Alemania, con el LZB, y Francia, con el TVM, desarrollaron soluciones de supervisión continua altamente eficaces que permitieron la explotación comercial de velocidades superiores a 250 km/h. España adoptó el LZB para su entrada en la alta velocidad, mientras que otros países desarrollaron sus propias soluciones.
La fragmentación resultante impulsó la creación del ERTMS/ETCS como estándar europeo. Este sistema, en sus distintos niveles, busca combinar la seguridad de la supervisión continua con la interoperabilidad necesaria para un mercado ferroviario unificado. Sin embargo, la transición desde sistemas nacionales maduros es un proceso largo, costoso y técnicamente complejo. La comprensión de estos fundamentos —la física de la frenada, las arquitecturas de supervisión continua y los límites de la coordinación europea— resulta indispensable para analizar tanto el funcionamiento del LZB y del ERTMS como los escenarios de fallo que pueden conducir a colisiones.
En los capítulos siguientes se profundizará en el origen y la arquitectura específica del LZB, en el funcionamiento detallado del ERTMS y en la comparativa técnica entre ambos, antes de abordar la aplicación de las leyes del movimiento y la conservación de la energía al estudio de los choques ferroviarios.
Este capítulo sienta las bases conceptuales necesarias para el resto de la obra. La comprensión de por qué existen sistemas como el LZB y el ERTMS, y de cuáles son sus principios fundamentales de seguridad y capacidad, permite abordar con rigor tanto los análisis físicos de colisiones como el estudio de los modos de fallo y de los protocolos de emergencia que se desarrollarán en las partes posteriores del libro.
0 comentarios