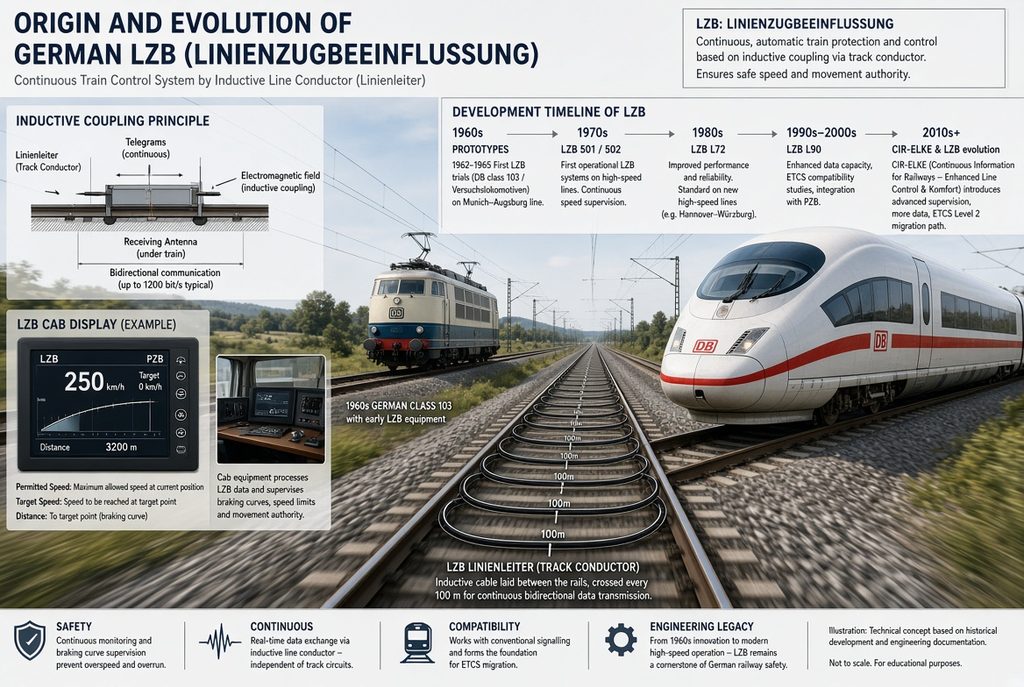
Capítulo II. 2. Origen y evolución del sistema LZB (Linienzugbeeinflussung)
Introducción: La barrera de los 160 km/h y la necesidad de un nuevo paradigma
El sistema Linienzugbeeinflussung, universalmente conocido por sus siglas LZB, constituye uno de los hitos más significativos de la ingeniería ferroviaria europea del siglo XX. Su nombre alemán, que puede traducirse literalmente como “influencia lineal del tren” o, de manera más descriptiva, “control continuo del tren por línea”, encapsula con precisión su principio rector: la supervisión y el control ininterrumpidos del movimiento ferroviario a lo largo de toda la vía, en contraposición a los sistemas puntuales o intermitentes que dominaban hasta entonces.
La génesis del LZB se sitúa en el contexto de la reconstrucción y modernización de la Deutsche Bundesbahn (DB) en la posguerra alemana. Tras la Segunda Guerra Mundial, el ferrocarril alemán enfrentaba el doble desafío de recuperar su capacidad operativa y de competir con el transporte por carretera y aéreo en una economía en rápida expansión. Las ambiciones de aumentar las velocidades comerciales chocaron pronto con una limitación física y cognitiva fundamental: por encima de aproximadamente 160 km/h, el maquinista humano no puede percibir de manera fiable y oportuna las señales laterales fijas situadas junto a la vía.
La física del frenado lo confirma. A 160 km/h (44,4 m/s), un tren recorre más de 40 metros por segundo. Con una distancia de visibilidad típica de señales de 20-30 metros en condiciones normales, el tiempo disponible para la observación y la reacción se reduce a fracciones de segundo. A 200 km/h, la distancia de frenado de servicio con deceleraciones habituales (alrededor de 0,5-0,7 m/s²) supera los 1.500 metros, mientras que las distancias entre señales de bloqueo clásicas rondaban los 1.000 metros. El sistema de protección puntual alemán, la Indusi (más tarde PZB – Punktförmige Zugbeeinflussung), basado en inductores magnéticos en la vía que activaban controles de velocidad solo al paso del tren, resultaba insuficiente para garantizar la seguridad y la capacidad a velocidades superiores.
Frente a alternativas como el alargamiento de los cantones (que reducía la capacidad) o la multiplicación de aspectos de señalización (costosa y de implementación compleja), la solución elegida fue la señalización en cabina (cab signalling) con supervisión continua. El LZB no solo transmitiría la información de autorización de movimiento directamente al maquinista, sino que supervisaría de forma permanente el cumplimiento de la curva de frenado y podría intervenir automáticamente. Esta filosofía —“conducción por visión electrónica”— se convertiría en el núcleo conceptual del sistema.
Antecedentes y fundamentos científicos (décadas de 1920 a 1950)
Aunque el LZB moderno es un producto de los años sesenta, sus raíces conceptuales se remontan a experimentos mucho anteriores. Ya en la década de 1920 se realizaron en Alemania ensayos con sistemas de influencia puntual que utilizaban medios mecánicos, magnéticos, eléctricos e inductivos para frenar o detener trenes en puntos determinados. En paralelo, en Estados Unidos se operaban sistemas de señalización continua en miles de kilómetros de vía mediante circuitos de vía. Los primeros intentos alemanes de control lineal se documentan en 1928 en el metro de Berlín (U-Bahn), donde se probaron bucles de conductores para transmitir información continua.
El impulso decisivo llegó en los años cincuenta gracias a la investigación universitaria. Hermann Lagershausen (1901-1977), ingeniero ferroviario y catedrático, fundó en 1954 el Instituto de Transporte, Ferrocarriles y Seguridad del Tráfico (Institut für Verkehr, Eisenbahnwesen und Verkehrssicherung) en la Technische Hochschule Braunschweig (hoy TU Braunschweig). Bajo su dirección, y con la colaboración de Leo Pungs y Heinz Rummert, se investigó el uso de un “Linienleiter” (conductor de línea) como medio de transmisión de información. Un proyecto financiado por la Deutsche Forschungsgemeinschaft (DFG) entre 1958 y 1964 se centró en “el problema de la conducción de trenes por visión eléctrica”, es decir, la sustitución de la visión óptica de las señales fijas por una “visión” electrónica continua.
El estudiante y posteriormente doctorando Peter Form desarrolló trabajos sobre la activación dependiente de la velocidad de pasos a nivel y sobre las condiciones operativas y de dinámica de marcha para la conducción por visión eléctrica. Estos estudios, acompañados por ingenieros de Siemens, condujeron a patentes conjuntas y despertaron el interés de la Deutsche Bundesbahn. Paralelamente, desde 1959 la DB realizaba ensayos de transmisión en tramos como Lehrte–Wolfsburg, Hanau–Flieden y Laufach–Heigenbrücken, optando finalmente por un procedimiento de multiplexación temporal.
Estos trabajos sentaron las bases científicas: el Linienleiter permitía un acoplamiento inductivo continuo entre la infraestructura y el vehículo, abriendo la puerta a un intercambio bidireccional de datos.
La fase de prototipos y las primeras demostraciones (1963-1969)
El primer prototipo operativo del sistema moderno fue desarrollado conjuntamente por la Deutsche Bundesbahn y Siemens & Halske. En el verano de 1963 se realizaron pruebas en un tramo de aproximadamente 20 kilómetros entre Forchheim y Bamberg, alcanzando velocidades de hasta 200 km/h. Los ensayos validaron el principio de transmisión inductiva y la posibilidad de presentar al maquinista información anticipada sobre la vía libre.
El gran escaparate público llegó en 1965 con motivo de la Internationale Verkehrsausstellung (IVA) de Múnich. Entre el 25 de junio y el 3 de octubre de ese año, trenes equipados circularon diariamente a 200 km/h en el tramo Múnich-Pasing–Augsburgo-Hochzoll (unos 48,5 km). Se utilizaron locomotoras de la serie 103 (entonces en fase de prototipo y series iniciales) equipadas con el sistema que se denominaría LZB 100. El tramo se dividió en cinco áreas de control, cada una con su “Steuerstelle” (puesto de control). La visión electrónica alcanzaba unos cinco kilómetros.
Técnicamente, el LZB 100 de mediados de los sesenta empleaba tecnología de tres fases MT con transistores de germanio y núcleos de ferrita (ring cores). La lógica era cableada (hard-wired), no programable en el sentido moderno. Cada enclavamiento requería su propia Steuerstelle. El sistema se superponía a la señalización existente y a la Indusi: los trenes no equipados seguían las señales laterales con el límite habitual de 160 km/h, mientras que los equipados podían circular a mayor velocidad si la vía estaba libre. Tras la exposición, el sistema se mantuvo operativo de forma limitada hasta 1969, interrumpiéndose después hasta su reintroducción mejorada.
Estos años también vieron ensayos en otros contextos: en el metro de Hamburgo (HHA) con equipamientos de Siemens y AEG, y en el de Berlín. La experiencia confirmó la viabilidad, pero también puso de manifiesto las limitaciones de la tecnología de la época en cuanto a fiabilidad, alcance de control y capacidad de procesamiento.
Consolidación tecnológica en los años setenta: de la lógica cableada a los ordenadores de proceso
El salto cualitativo se produjo en la década de 1970 con la introducción de sistemas informáticos. A partir de 1974, Siemens desplegó su “Steuerstellentechnik” en tramos como Múnich–Donauwörth y Hannover–Uelzen. Simultáneamente, Standard Elektrik Lorenz (SEL) introdujo la Bauform Lorenz o LZB L72 en el corredor Bremen–Hamburgo.
La LZB L72 sustituyó los circuitos cableados por ordenadores de proceso en configuración 2-de-3 (two-out-of-three): tres ordenadores independientes procesan la misma información; la salida se acepta solo si al menos dos coinciden. Esta arquitectura de seguridad (fail-safe) elevó drásticamente la fiabilidad. Las pruebas operativas comenzaron el 17 de junio de 1974 en un tramo de 43 km con centrales en Sagehorn y Rotenburg (Han). Posteriormente se amplió a unos 90 km con tres centrales. En 1976 se equipó el tramo Hamm–Gütersloh.
La transmisión se realizaba mediante dos cables conductores (Linienleiter) tendidos entre los carriles y cruzados cada 100 metros. El cruce provoca un desfase de fase de 180° que el sistema utiliza para la determinación precisa de la posición. Las frecuencias típicas eran 36 kHz (vía → tren) y 56 kHz (tren → vía). Los telegramas contenían la autorización de movimiento (distancia y velocidad objetivo), información de pendiente y datos del tren (velocidad real, posición por odometría, características de frenado).
En 1978 se declaró la madurez de serie tras mejoras de fiabilidad (tasas de fallo reducidas a alrededor del 1,5 %). A finales de los setenta y principios de los ochenta, el sistema se extendió a unos 170 km en los corredores mencionados. Paralelamente, entre 1978 y 1980 se realizó un piloto en la red de cercanías de Madrid (RENFE), equipando 28 km con una central, lo que anticipaba la posterior exportación masiva.
La era del microprocesador y el nacimiento de la alta velocidad alemana (años ochenta)
La llegada de los microprocesadores permitió trasladar la arquitectura 2-de-3 a bordo. En 1982, el Entwicklungsausschuss de la DB autorizó la adquisición de ocho prototipos del equipo embarcado LZB 80, desarrollado conjuntamente por Siemens y SEL (consorcio KONZUG). Los primeros ensayos tuvieron lugar en 1984, y la madurez de serie se alcanzó en 1987.
El LZB 80 empleaba inicialmente procesadores Intel 8085 programados en ensamblador. Evolucionaría después a 80186, 80386 y, más tarde, a Pentium/Celeron M en las versiones LZB 80E. El software pasó del ensamblador a Pascal. El equipo incluía odometría redundante (generadores de impulsos de eje y acelerómetros), antenas receptoras/emisoras, interfaces con el sistema de frenado y el indicador multifunción (MFA) en cabina.
Esta generación permitió el gran despliegue de los años ochenta y noventa. En 1980 ya había unas 150 locomotoras de la serie 103, tres automotores de la serie 403 (“Donald Duck”) y 140 unidades de la serie 420 (S-Bahn de Múnich) equipadas. A partir de 1987 se equiparon los primeros tramos de las Neubaustrecken (líneas de nueva construcción): Fulda–Würzburg y Mannheim–Hockenheim. En 1991 entraron en servicio las líneas Hannover–Würzburg y Mannheim–Stuttgart, coincidiendo con el estreno comercial del ICE 1 el 2 de junio de 1991. En estas líneas, los bloques se redujeron a 1,5-2,5 km, y las señales fijas se limitaron a los puntos de bifurcación y estaciones (separadas hasta 7 km). Las secciones intermedias podían operar con señales apagadas (“Dunkelschaltung”) cuando el LZB autorizaba la circulación.
La visión electrónica se extendió hasta 10-13 km, permitiendo curvas de frenado suaves y eficientes. El sistema se diseñó como superposición (overlay): la PZB/Indusi seguía actuando como respaldo.
CIR-ELKE: el aumento de capacidad y la adaptación a condiciones extremas
A partir de los años noventa, el proyecto CIR-ELKE (Computer Integrated Railroading – Erhöhung der Leistungsfähigkeit im Kernnetz der Eisenbahn) buscó incrementar la capacidad del núcleo de la red hasta en un 40 % mediante densificación de bloques, armonización de velocidades y optimización de adelantamientos. En el ámbito del LZB, se tradujo en software y hardware mejorados.
CIR-ELKE I (introducido en piloto en Offenburg–Basilea a partir de 1999, operación regular desde 2001) permitió bloques de alto rendimiento (Hochleistungsblock) de hasta 300 m (e incluso 50 m en la S-Bahn de Múnich), restricciones de velocidad a partir del punto real de restricción (no desde el inicio del bloque) y una evaluación más rigurosa de telegramas (envío duplicado).
CIR-ELKE II, desarrollado para la línea Colonia–Fráncfort (abierta en 2002), elevó la velocidad máxima a 300 km/h (con capacidad teórica hasta 350 km/h) y gestionó pendientes de hasta el 4 % (40 ‰). Introdujo múltiples tablas de frenado (hasta diez) que consideraban el perfil real de altitud en lugar de asumir la pendiente máxima, y gestionó el freno de corrientes de Foucault (Wirbelstrombremse) de los ICE 3. Las curvas de frenado se volvieron más precisas y eficientes, reduciendo las distancias de separación necesarias.
Todas las instalaciones de DB fueron migradas a CIR-ELKE hacia 2023-2024. La interfaz física y el formato de telegramas se mantuvieron compatibles hacia atrás en gran medida, aunque los vehículos sin equipamiento CIR-ELKE no son admitidos en las secciones equipadas.
Expansión internacional y aplicaciones especiales
El LZB se exportó con éxito. En España, la línea de alta velocidad Madrid–Sevilla (inaugurada en 1992 para la Expo de Sevilla) se equipó íntegramente con LZB, permitiendo 300 km/h. También se utilizó en la línea C-5 de Cercanías de Madrid. En Austria, la ÖBB introdujo el sistema a partir de 1987, con servicios a 200 km/h en la Westbahn desde 1993. En Suiza se realizaron ensayos en los años setenta (tramos del Gotardo y Turgi–Koblenz) con el sistema L72, pero se abandonaron por coste y por la suficiencia de la señalización convencional para las velocidades previstas.
Más allá de la alta velocidad convencional, el LZB (en variantes de bucles cortos) se aplicó en metros y ferrocarriles urbanos: Viena (casi toda la red, con conducción automática supervisada), Núremberg (líneas U2 y U3, operación sin conductor compartida con trenes convencionales), Múnich (S-Bahn en el túnel central) y, históricamente, Berlín y Hamburgo. En algunos casos se integró con sistemas de conducción automática (ATO/AFB).
Influencia en el ERTMS/ETCS y la transición actual
El LZB demostró de forma operativa que la señalización en cabina continua con supervisión de curva de frenado era viable y segura en redes de tráfico mixto a alta velocidad. Los ingenieros que especificaron el ETCS (European Train Control System) en los años noventa incorporaron lecciones directas: la arquitectura de la interfaz de maquinista (velocidad permitida, velocidad objetivo, distancia objetivo), el concepto de horizonte electrónico y la filosofía de supervisión continua.
Sin embargo, el LZB presentaba limitaciones de interoperabilidad: requería equipamiento específico y un cable físico continuo costoso de mantener. El ETCS, con sus niveles basados en balizas (Nivel 1) o radio GSM-R/FRMCS (Nivel 2), ofreció un estándar europeo abierto. Deutsche Bahn planifica la sustitución progresiva del LZB por ETCS Nivel 2, con objetivo de finalización hacia finales de la década de 2020 o principios de 2030, sujeto a financiación. En España, la línea Madrid–Sevilla se encuentra en proceso de migración a ERTMS Nivel 2 (contrato adjudicado en 2021). Austria sigue un calendario similar.
A pesar de su edad, el LZB ha demostrado una fiabilidad excepcional durante más de sesenta años, con muy pocos incidentes graves atribuibles al sistema. Su arquitectura de seguridad SIL 4 y la redundancia 2-de-3 han sido referentes.
Aspectos técnicos de la evolución
A lo largo de su historia, el principio físico se ha mantenido: acoplamiento inductivo mediante bucles cruzados cada 100 m, que permiten tanto la transmisión de datos como la localización por saltos de fase. La longitud máxima de bucle lógico evolucionó de varios kilómetros a bucles cortos de hasta 300 m con repetidores, mejorando la tolerancia a fallos. La odometría a bordo, corregida periódicamente por los puntos de cruce, proporciona la posición relativa; el centro de control conoce la posición absoluta de todos los trenes.
El cálculo de la curva de frenado pasó de modelos simples (deceleración fija) a modelos dependientes de la topografía real y de las características específicas del tren (Bremshundertstel – centésimas de frenado). La intervención automática puede ser de servicio o de emergencia. El sistema permite modos degradados (conducción a vista limitada, etc.) y la transición suave a la PZB al salir de una sección equipada.
Conclusión: legado y futuro
El LZB nació de la necesidad de superar una barrera física y cognitiva en la conducción ferroviaria y se convirtió en el habilitador tecnológico de la alta velocidad alemana y de parte de la europea. Desde los prototipos de 1963-1965 hasta las versiones CIR-ELKE capaces de gestionar 300 km/h y pendientes del 4 %, el sistema ha evolucionado de forma continua, incorporando cada generación de electrónica (de transistores de germanio a microprocesadores y, finalmente, a arquitecturas compatibles con la transición a ETCS).
Su influencia conceptual es visible en el ERTMS, que hereda su filosofía de “visión electrónica” y supervisión continua, pero la implementa con medios de transmisión más flexibles y estándares abiertos. Mientras se completa la migración, el LZB continúa protegiendo miles de kilómetros de líneas de alta velocidad y de alta capacidad en Alemania, Austria y España, demostrando que una tecnología nacida en los años sesenta, cuando los microprocesadores apenas existían, puede seguir siendo robusta y eficaz más de seis décadas después.
El estudio de su origen y evolución no solo documenta un capítulo de la ingeniería ferroviaria, sino que ilustra cómo la combinación de investigación universitaria, desarrollo industrial (Siemens, SEL y sucesores) y demanda operativa de un operador ferroviario puede generar sistemas de seguridad que definen una era tecnológica y sientan las bases de la siguiente.
0 comentarios